 2026.11.05
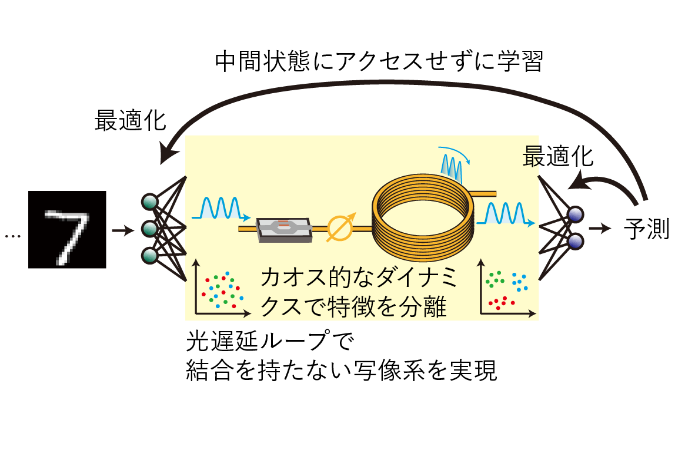
物理深層学習を高効率化する新たな学習法とアーキテクチャを開発
~光ダイナミクスを活用した省資源でスケーラブルな深層学習を実証~
 2026.10.06
 2026.07.22
 2026.07.08
 2026.06.09
昆虫の嗅覚を利用し、尿の“におい成分”を細胞で読み取る
~がん関連揮発性物質候補を検出するバイオハイブリッド型匂いセンサを開発~
 2026.04.13
 2026.04.01
マルチモーダル認識を備えた実用的なオープンソース4脚ロボット「MEVIUS2」
~Eコマースで部品調達可能な大型四脚ロボットの設計データを無償公開~
 2026.03.30
 2026.02.26
 2026.01.27
 2026.01.12
 2026.01.09
Copyright © 2019 Graduate School of Information Science and Technology, The University of Tokyo